


自律分散ロボット群−理論から実践へ
理工学部応用情報工学科 和田 幸一 教授
 和田 幸一教授
2度目の長期在外研究
2018年4月1日から2019年3月31日までの間、スイスのチューリヒ(スイス連邦工科大学)に10カ月、フランスのパリ(ソルボンヌ大学)に2カ月、在外研究に行かせていただきました。長期 の在外研究としては、30年以上前(1987〜1988)に文部省(当時)の在外研究で米国に10カ月滞在したとき以来でした。くしくも、前回も今回も帰国時が元号最後の年になりました。前回は、30歳という年齢で何か新しいテーマをと意気込んで渡米しました。今回は定年間近で、これまでの研究をまとめるという意味合いで「終活」をと思っていたのですが、講義も会議もなく研究にのみ時間が取れる環境でしたので、新しいことを含めてまだまだ興味のあることが多くあると実感し、終活とは程遠いものになってしまいました。しかしながら、自分としては十二分に満足できた在外研究になりました。この小文では、10年ぐらい前から取り組み、今回の在外研究でも中心となった自律分散ロボット群に対する研究について、紹介したいと思います。
自律分散ロボット群に何をやらせるか
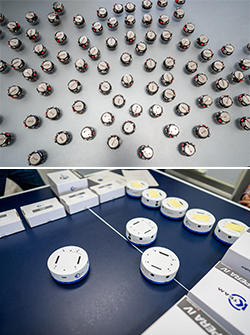
本プロジェクトが理論成果を実装しようとしている実機ロボットたち。
上がKilobot (https://www.youtube.com/watch?v=JmyTJSYw77g)、
下がKepler (https://www.youtube.com/watch?v=vMl1h44O1Z4)。
ちまたでもAIに基づく相当高機能なロボットが出回っていますが、ここで考える自律分散ロボット群とは、比較的低機能なロボットを大量に用いて、ロボット群全体として目的を達成するシステムのことです。各ロボットは自分の判断で(自律的に)動作し、中央制御的なものは存在せず(分散的に)、自分たちだけでお互い協調しながら仕事を行うというものです。幼稚園児を園庭に集めて、園児たちに円を作らせるのが一つの例になります。「みんなで丸になりましょう」という先生の号令によって、園児たちは先生から行き場所を言われることなく自律的に周りの園児の様子を見ながら自分で判断して円を作ります。ロボットに園児程度の知能を与える、というのがこの研究の最終目標の一つにもなるわけですが、このようなロボットを大量に用意して何ができるのか、できないのかが研究の対象となります。
ロボットの数学モデル
数学的には、ロボットは体積を持たない「点」としてモデル化をします。まずは理想化して考えるという数学の常とう手段です。もちろん実際のロボットには体積がありますが、点でできないことは 体積があればなおさら困難なので、理想化した状態で何ができるかを考えます。また、ロボットは外見で区別ができないものと仮定します。これを匿名性といいますが、これによってロボットの台数が増えても何の変更もなしに追加が可能になります。ロボットの動作は、①周りを見て(Look)、②その周りの状況から考えて(Compute)、③計算した位置に移動する(Move)を1サイクルとして、これを繰り返し実行します。このとき、ロボットが行う計算はそのときの周りの状況のみを用いて行うものとし、過去に行われた動作の履歴は使用しないのが一般的です。これによってロボットにできることは制限されますが、故障に強いものになります。すなわち、いったん故障しても故障から回復した時点を最初の状態だと思ってそこから開始すれば、以降の動作は過去の履歴に依存しないので、正しく動作することが可能になります。各ロボットは自身の座標系(地図)を持っており、その座標系で周りにいるロボットを観察することになります。このとき、座標系はどのロボットでも同じとは限らず、基準となる方向や単位距離もロボット間で一致しているとは限らないと仮定します。大量のロボットをすべて同じ状態にすることは、非常に難しいからです。このような低機能なロボットをモデル化して、ロボット群全体で何ができるか、できないかを考えます。取り扱う問題としては、園児が作るような円だけでなく、他にどのようなパターンを形成できるか、一カ所に集合できるか、隊列を組んで移動させることができるかなどが考えられています。
今回の成果とこれから
基本的なロボットのモデルでは、ロボットの動かし方を少し制限するだけで、勝手な位置に置かれた2台のロボットをあらかじめ定められていない1点に集合させる問題(ランデブー)さえもできな いことが証明できます。ランデブーなどを可能にするための機能拡張として、ロボットにライトを搭載することを考えます。ロボットは外観では区別できないのですが、異なるライトの色を持つロボットは区別ができるようになります。ライトで何が認識できるかに応じて、以下の3種類のものを考えます。①自身のみ認識が可能(内部ライト)、②他のロボットのみ認識が可能(外部ライト)、③自身も他のロボットも認識が可能(フルライト)。内部ライトはロボットの内部にあり外から見えない、外部ライトは背中に付いていて他のロボットにしか見えない、フルライトはその両方と考えます。
ライト付きロボットにすると、いずれのライトでもランデブーを解けるようになりますが、フルライトを使う場合より外部ライトや内部ライトを使う方が工夫を必要とします。これら3種類のライトの理論的能力差を明らかにすることが興味深い問題として残されていました。今回の在外研究の一つの成果※ 1は、この能力差を明らかにし、外部ライトはフルライトと同じ能力を持つなど、かなり強力であることを理論的に証明したことです。「ロボットに幼稚園児程度の知能を」ということで始められた自律分散ロボット群の理論研究で、ここに示した数学モデルが提唱されたのは今から20年ほど前です。現在では理論として確立されたものになり、計算機科学の並列分散計算における一分野として今後ますます注目されていくでしょう。また、理論研究だけでなく実用化も視野に入ってきました。実際、私たちのプロジェクトが2018年度の科学技術振興機構(JST)の戦略的国際共同プログラム(SICORP)「日本̶イスラエル共同研究」に採択※ 2され、これまでの理論研究だけでなく、理論モデルの成果をいかに実機(写真)に適用させるかの研究を始めて、理論と実践の両輪をうまく融合させることができればと思っています。ただし、在外研究から戻り、研究、講義、会議の元どおりの生活の中で、これまでのようにできるかには一抹の不安がありますが。
※1 P. Flocchini, N. Santoro, K. Wada : On Memory, Communication, and Activation Schedulers when Moving and Computing, (submitted), Jan. 2019.
※2 https://www.jst.go.jp/pr/info/info1320/
(初出:広報誌『法政』2019年6・7月号)
- 理工学部応用情報工学科 和田 幸一
Koichi Wada
1956年大阪府生まれ。1983年大阪大学大学院基礎工学研究科修了。工学博士。1983年4月大阪大学基礎工学部助手。1984年名古屋工業大学講師、助教授、教授を経て、2012年3月退職。2012年4月法政大学理工学部教授となり現在に至る。名古屋工業大学名誉教授。専門は計算機科学。自律分散ロボット群など並列分散アルゴリズム、教育支援システムの研究に従事。電子情報通信学会フェロー。
人気記事
 オピニオン
 ボイス
 卒業生・在学生の声
<教員・研究紹介>新着記事
 理工学部創生科学科
 経済学部経済学科
 キャリアデザイン学部キャリアデザイン学科
<教員・研究紹介>
バックナンバー
 国際文化学部国際文化学科
 文学部地理学科
 情報科学部ディジタルメディア学科
全ての記事を見る▼
 生命科学部 応用植物科学科
 キャリアデザイン学部 キャリアデザイン学科
 現代福祉学部 臨床心理学科
 デザイン工学部都市環境デザイン工学科
 人間環境学部人間環境学科
 社会学部社会政策科学科
 キャリアデザイン学部キャリアデザイン学科
 理工学部応用情報工学科
 情報科学部ディジタルメディア学科
 社会学部メディア社会学科
 人間環境学部人間環境学科
 現代福祉学部福祉コミュニティ学科
 スポーツ健康学部スポーツ健康学科
 文学部心理学科
 生命科学部応用植物科学科
 国際文化学部国際文化学科
 経営学部経営学科
 経済学部経済学科
 理工学部経営システム工学科
 法学部国際政治学科
 キャリアデザイン学部キャリアデザイン学科
 情報科学部ディジタルメディア学科

 人間環境学部人間環境学科
 生命科学部環境応用化学科
 デザイン工学部都市環境デザイン工学科
 社会学部メディア社会学科
 スポーツ健康学部スポーツ健康学科
 グローバル教養学部(GIS)
 現代福祉学部福祉コミュニティ学科
 社会学部社会政策科学科
 情報科学部コンピュータ科学科
 国際文化学部国際文化学科
 理工学部応用情報工学科
 経営学部経営学科
 生命科学部応用植物科学科
 文学部史学科
 経済学部経済学科
 理工学部創生科学科
 デザイン工学部建築学科
 スポーツ健康学部スポーツ健康学科
 現代福祉学部福祉コミュニティ学科
 人間環境学部人間環境学科
 キャリアデザイン学部キャリアデザイン学科
 生命科学部環境応用化学科
 社会学部社会学科
 経営学部市場経営学科
 情報科学部ディジタルメディア学科
 国際文化学部国際文化学科
 経営学部市場経営学科
 理工学部電気電子工学科
 文学部哲学科
 経済学部経済学科
 生命科学部応用植物科学科
 現代福祉学部福祉コミュニティ学科
 法学部法律学科
 GIS(グローバル教養学部)
 デザイン工学部都市環境デザイン工学科
 スポーツ健康学部
 経営学部経営学科
 文学部英文学科
 日本統計研究所所長 経済学部経済学科
 法科大学院(専門職大学院 法務研究科) 弁護士
 情報メディア教育研究センター所長/デザイン工学部システムデザイン学科
 野上記念法政大学能楽研究所所長
 大学院理工学研究科生命機能学専攻
 大学院理工学研究科システム工学専攻/理工学部経営システム工学科
 大学院公共政策研究科(サステイナビリティ学専攻)/人間環境学部
 大学院(連帯社会インスティテュート運営委員長)
 経営大学院(専門職大学院 イノベーション・マネジメント研究科 イノベーション・マネジメント専攻)
 人間環境学部人間環境学科
 キャリアデザイン学部キャリアデザイン学科
 国際文化学部国際文化学科
 現代福祉学部福祉コミュニティ学科
 社会学部メディア社会学科
 経営学部市場経営学科
 理工学部機械工学科機械工学専修
 スポーツ健康学部スポーツ健康学科
 生命科学部応用植物科学科
 経済学部経済学科
 社会学部社会学科
 文学部哲学科
 情報科学部ディジタルメディア学科
 法学部法律学科
 デザイン工学部建築学科
NEWS
- 2026.9.2 第11回法政大学日本語スピーチコンテスト(ベトナム)の入賞者が本学を訪問しました
- 2026.9.2 HOSEIミュージアム2026年度特別展示「台湾人学生がみたモダン都市・東京 ―鄧南光と法政大学の1930年代―」
- 2026.8.28 熊本地震災害に伴う現地ボランティア活動の自粛について(要請)
- 2026.8.27 経済学部 友松夕香教授が「2026年度(第41回)大同生命地域研究奨励賞」を受賞
- 2026.8.21 【HSC】秋の東京六大学野球 統一応援日(9月20日)のお知らせ
- 2026.8.21 法政大学関係者のアジア競技大会・アジアパラ競技大会(2026/愛知・名古屋)出場情報
- 2026.8.3 総長の出会いメモ「教員だからといって、すべてを知っていると思い込んではいけない」GIS ジョン・メルヴィン先生を訪ねて
- 2026.8.3 法政大学が難民の背景を持つ学生の受け入れを2027年度から開始
- 2026.7.27 公益財団法人パスウェイズ・ジャパンと協定を締結し、教育を通じた難民受け入れを推進します
- 2026.7.22 理工学研究科の在学生と教員がThe 40-th International Technical Conference on Circuits/Systems, Computers and Communications でBest Paper Awardsを受賞
- 2026.7.21 【開催告知】シンポジウム「江戸東京のトポグラフィー‐都市誌を描く試み」
- 2026.7.17 2026年度 夏季休業期間中の建物開館時間について
- 2026.7.16 情報科学研究科の在学生がThe Best Presentation Awardを受賞
- 2026.7.16 2026年春学期防災訓練を実施しました(3キャンパス同日実施)
- 2026.6.29 FIFAワールドカップ2026パブリックビューイングを開催しました
- 2026.6.26 2027年4月入学希望者対象 チャレンジ法政奨学金について
- 2026.6.25 学校法人法政大学の2025年度決算を公開しました
- 2026.6.24 法政大学ボクシング部による総長への戦績報告会がありました
- 2026.6.22 本学卒業生の上田綺世選手がFIFAワールドカップ2026で日本選手初の1試合2得点を達成!
- 2026.6.16 欧州留学フェア2026を開催しました
- 2026.6.16 「Tokyo Pride 2026」に法政大学が出展しました
- 2026.5.27 祈りの場所(Prayer Space)を設置しました
- 2026.5.26 DEIセンターの3キャンパス展開を開始しました
- 2026.5.14 島野智之教授がブータン王国 農業畜産省大臣を訪問 ーブータン自然史博物館の設立に向けた国際協力プロジェクトが始動-
- 2026.5.13 【法政大学】2026年 法政大学入学式(動画)
- 2026.5.12 『法政大学院 入学案内2027』を発行しました
- 2026.5.11 酸素極小層から深海まで続くマンガン酸化の実態を解明
- 2026.5.8 アカハライモリのフグ毒はササラダニに由来していた ―陸上での毒獲得経路を初めて解明―
- 2026.5.7 本学卒業生・菅谷齊さんが「2026年度日本記者クラブ賞」を受賞
- 2026.4.23 【法政大学】第144回学位授与式(動画)


